



Leírás
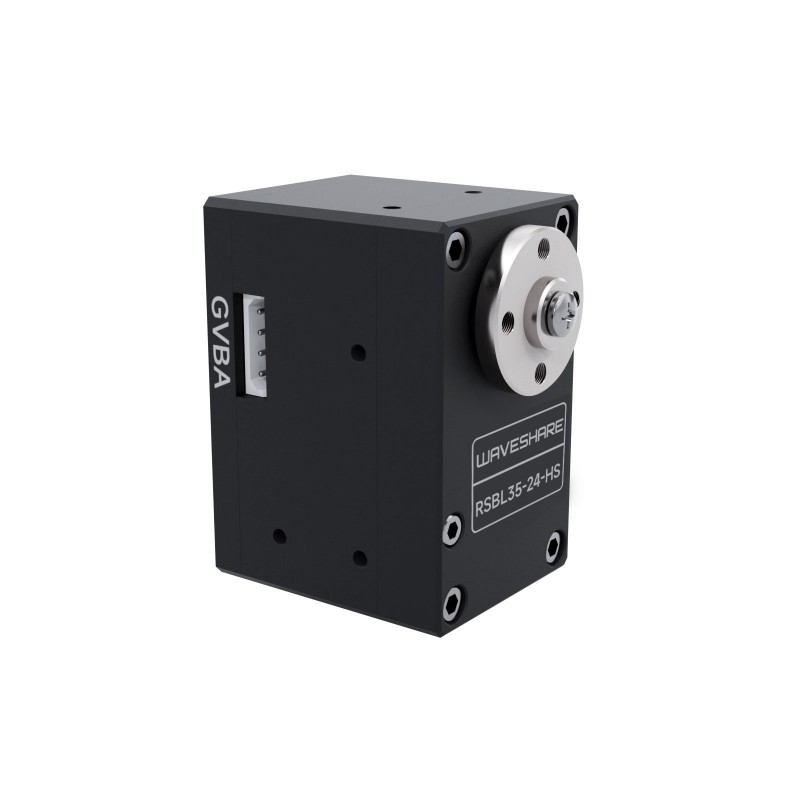
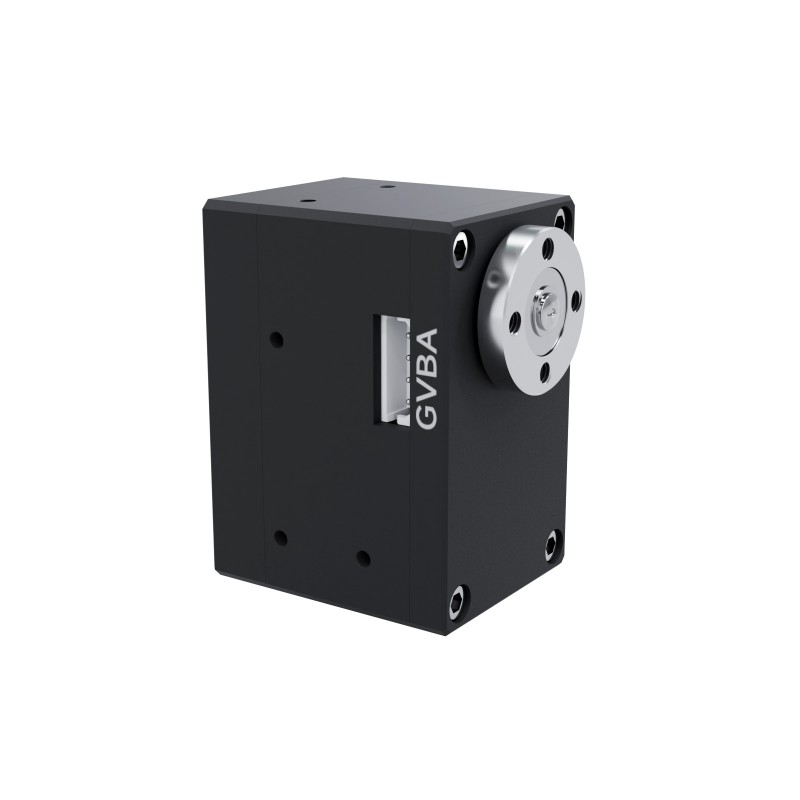
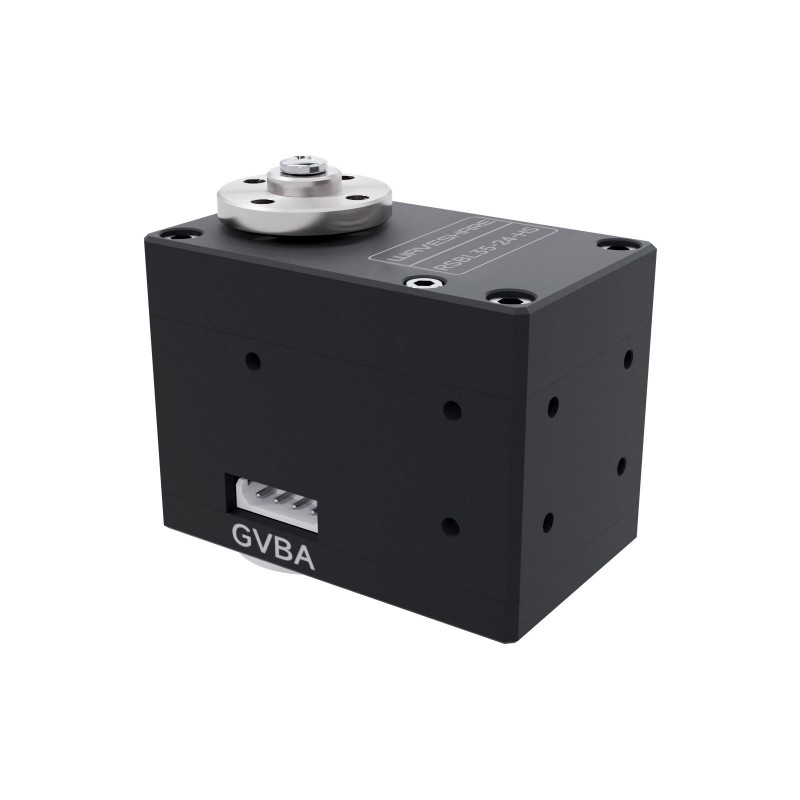
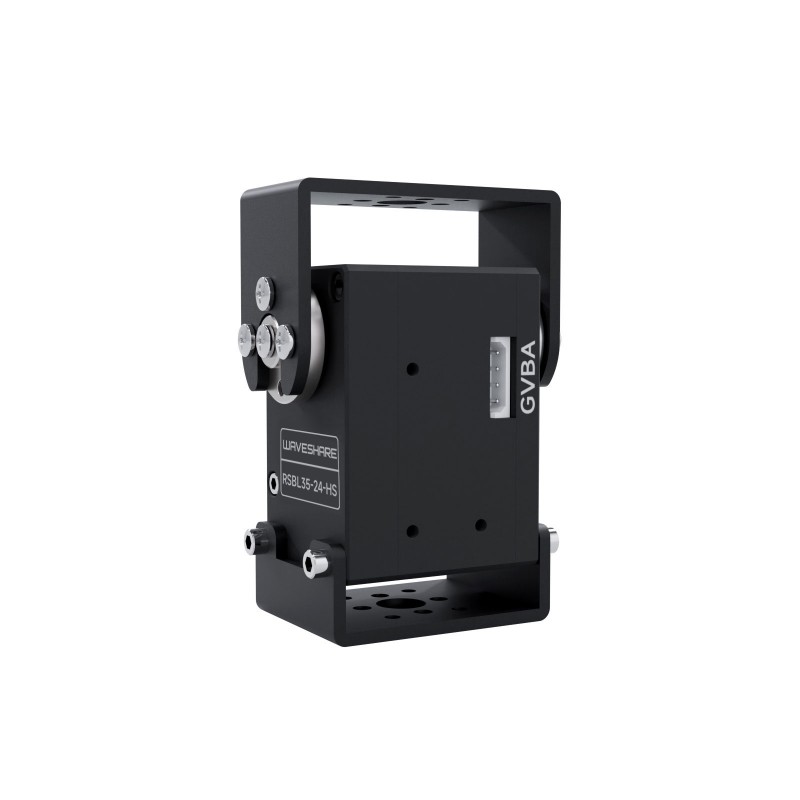
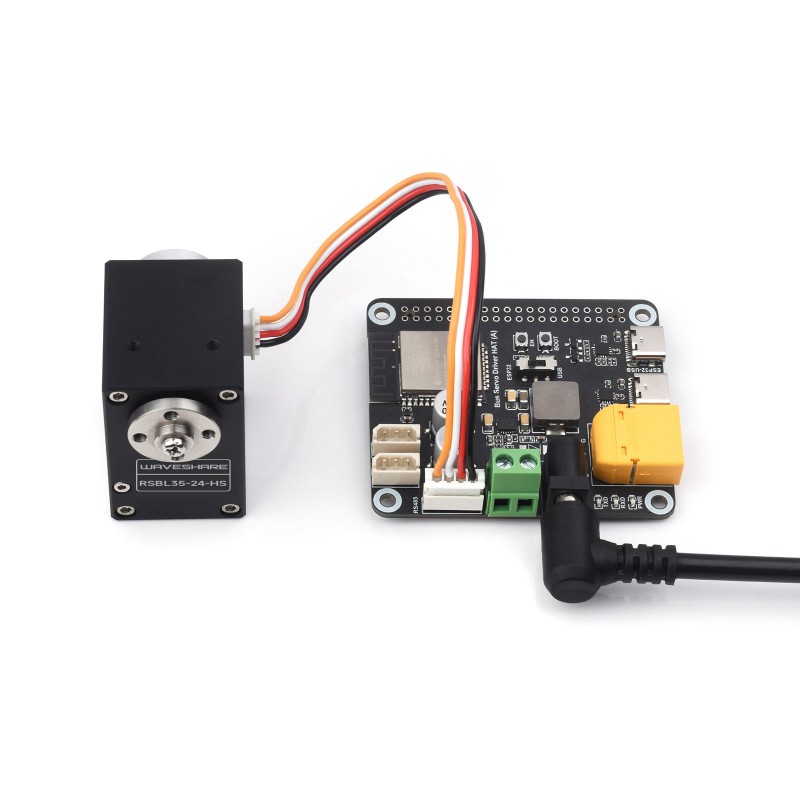
Waveshare RSBL35-24-HS egy nagy teljesítményű RS485 soros szervó 35 kg·cm nyomatékkal 24 V-on. Robotkarokhoz, négylábú és többlábú robotokhoz, mobil robotplatformokhoz, pozicionáló mechanizmusokhoz és olyan alkalmazásokhoz alkalmas, ahol nagyobb nyomatékra, pontos vezérlésre és visszajelzésre van szükség.
A szervó kefe nélküli motort, precíz acél hajtóművet és szilárd, CNC-megmunkált alumínium házat használ. Ennek köszönhetően igényesebb robotkonstrukciókhoz is alkalmas, ahol fontos a mechanikai ellenállóság, a stabilitás és a hajtás hosszabb élettartama.
A hagyományos PWM szervóktól eltérően az RSBL35-24-HS RS485 soros buszon keresztül vezérelhető. Egyetlen kommunikációs vonal több, különböző ID-című szervót is vezérelhet, ami jelentősen leegyszerűsíti a kábelezést több hajtást használó projekteknél. Minden szervó ID-je 1 – 253 tartományban lehet.
A szervó 360°-os mágneses jeladót tartalmaz 12 bites felbontással. Lehetővé teszi a pozíció pontos érzékelését 0 – 4095 lépés tartományban, miközben mechanikailag nincs korlátozott elfordulási szöge. A mágneses érzékelésnek köszönhetően nincs érintkezés, mint a hagyományos potenciométernél, ami hozzájárul a helyzetérzékelő hosszabb élettartamához.
Az RSBL35-24-HS valós idejű visszajelzést biztosít, például pozíció, terhelés, sebesség, bemeneti feszültség, áram és hőmérséklet tekintetében. Túlterhelés vagy túlmelegedés elleni védelmet is támogat. A sebesség és gyorsulás értékei állíthatók, így egyenletesebb indítás és megállás érhető el.
Figyelem: Ez nem szabványos PWM szervó. A vezérléshez kompatibilis RS485 szervó drivert, vezérlőkártyát vagy megfelelő RS485 interfésszel és szoftvertámogatással rendelkező mikrokontrollert kell használni. Több szervó használata esetén megfelelően méretezett tápegységet kell biztosítani.
Főbb jellemzők
- RS485 soros szervó – vezérlés soros buszon keresztül a hagyományos PWM jel helyett
- 35 kg·cm nyomaték 24 V-on – nagyobb teljesítményű robotalkalmazásokhoz alkalmas
- Kefe nélküli motor – nagyobb hatékonyság és élettartam
- Precíz acél hajtómű – nagy szilárdság és ellenállóság a teljesítményátvitelnél
- CNC-megmunkált alumínium ház – jobb merevség, stabilitás és ellenállóság
- 360°-os mágneses jeladó – pontos pozícióérzékelés 0 – 4095 lépés tartományban
- 0,088°-os pozíciófelbontás – finom pozicionálás és visszajelzés
- Mechanikus szögkorlátozás nélkül – 360°-os elfordulású alkalmazásokhoz is alkalmas
- Valós idejű visszajelzés – pozíció, terhelés, sebesség, feszültség, áram és hőmérséklet
- Állítható sebesség és gyorsulás – egyenletesebb indítás és megállás
- Több szervó vezérlése egyetlen buszon – ID-tartomány 1 – 253
Műszaki adatok
| Nyomaték | 35 kg·cm 24 V-on |
| Elfordulási szög | 360° / 0 – 4095 lépés |
| Helyzetérzékelő felbontása | 0,088° |
| Mechanikus szögkorlátozás | Mechanikus korlátozás nélkül |
| Üzemi feszültség | 9 – 24 V, jellemzően 24 V |
| Motor | Kefe nélküli motor |
| Hajtómű | Precíz acél fogaskerekek, áttételi arány 1:232 |
| Üresjárati sebesség | 0,087 s / 60°; 115 RPM 24 V-on |
| Jeladó | 360°-os mágneses jeladó |
| Kommunikációs interfész | RS485 soros busz |
| ID-tartomány | 1 – 253, alapértelmezés szerint 1 |
| Baud rate | 38400 bps – 1 Mbps, alapértelmezés szerint 1 Mbps |
| Üresjárati áram | 200 mA |
| Blokkolt rotor áram | 1,8 A |
| Kt | 19 kg·cm/A |
| Visszajelzés | Pozíció, terhelés, sebesség, bemeneti feszültség, áram, hőmérséklet |
| Ház anyaga | Alumíniumötvözet, CNC-megmunkálás |
Üzemmódok és funkciók
- RS485 buszos vezérlés – több szervót használó projektekhez alkalmas
- Állítható szervó ID – minden szervónak saját címe lehet a buszon
- Állítható sebesség és gyorsulás – egyenletesebb mozgás és kisebb lökések indításkor vagy megálláskor
- Középhelyzet kalibrálása – az aktuális pozíció beállítható középpozícióként
- Visszajelzés és védelem – a szervó állapotának figyelése és védelem túlterhelés vagy túlmelegedés ellen
Felhasználás
- robotkarok
- négylábú és többlábú robotok
- mobil robotplatformok
- mechanikus pozicionálás nagyobb nyomatékkal
- projektek több szervóval egyetlen RS485 buszon
- oktatási, fejlesztési és prototípus robotalkalmazások
- automatizált mechanizmusok pozíció-visszajelzéssel
A csatlakoztatásról, dokumentációról és használatról további információkat a gyártó oldalán talál: Waveshare RSBL35-24-HS Wiki


